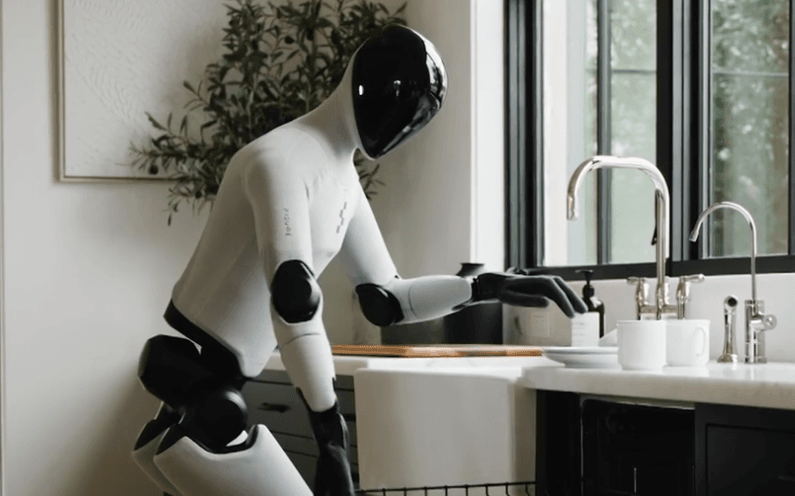
Faire un lit, plier des serviettes ou ranger un salon paraît banal. Pour un robot, le faire dans une maison qu’il n’a jamais vue est beaucoup plus compliqué. Le 17 septembre 2026, l’entreprise américaine Figure a présenté Helix 2.5 et testé son humanoïde Figure 03 dans 30 logements inconnus de la baie de San Francisco. Résultat annoncé : 56 % de réussite.


L’entreprise Figure veut résoudre l’un des grands défis de la robotique domestique : permettre à un robot de fonctionner dans un environnement qu’il ne connaît pas. Avec Helix 2.5, Figure 03 devait effectuer trois tâches simples en apparence : ranger un salon, plier des serviettes et faire un lit. La difficulté vient du fait que les logements, leur organisation et les objets utilisés étaient nouveaux pour le robot.
🏠 Pourquoi une maison inconnue est un vrai défi
Dans une usine, les robots évoluent généralement dans un environnement stable. Dans une maison, tout change. Les meubles, les objets, les distances, les obstacles et la disposition des pièces ne sont jamais exactement les mêmes. Le robot doit donc observer, comprendre où se trouvent les objets, se déplacer et coordonner ses deux mains sans disposer d’un scénario préparé pour chaque logement.
Figure parle ici de « zero-shot generalization ».
Attention toutefois : le robot connaissait déjà les tâches. Ce qu’il découvrait, ce sont les logements et les objets utilisés pour les tests. Autrement dit, il savait comment faire un lit, mais pas comment faire ce lit-là, dans cette chambre-là.
🧠 Index, la base d’apprentissage de Figure
Helix 2.5 s’appuie notamment sur Index, le programme de collecte de vidéos humaines lancé par Figure. Des utilisateurs filment des activités réelles comme ranger, cuisiner, nettoyer ou manipuler des objets. Ces vidéos servent à apprendre au modèle comment les humains se déplacent et interagissent avec leur environnement. Figure indique qu’Index collecte actuellement environ 35 minutes de nouvelles expériences humaines chaque seconde. L’objectif est proche de celui des grands modèles de langage : apprendre sur énormément d’exemples différents pour mieux s’adapter à une situation nouvelle.
56 % de réussite : encourageant, mais pas encore suffisant
Sur 420 essais, Helix 2.5 aurait terminé correctement environ 56 % des tâches, contre seulement 9 % pour un modèle comparable entraîné sans ce préentraînement.
Les résultats varient fortement selon les tâches :
| Tâche | Réussite |
|---|---|
| Faire un lit | 67 % |
| Plier les serviettes | 62 % |
| Ranger des objets | 40 % |
| Total | 56 % |
L’évaluation était stricte. Un lit à moitié fait ou une partie seulement des objets rangés comptaient comme un échec.
🎥 Les vidéos à regarder
Figure a publié plusieurs séquences des tests réalisés dans les logements.
👉 Voir la démonstration officielle Helix 2.5
Le vrai sujet n’est finalement pas le ménage. C’est la généralisation. Pendant longtemps, un robot était surtout performant dans l’environnement pour lequel il avait été préparé. Figure cherche désormais à créer un robot capable de transférer ses apprentissages vers des endroits inconnus.
Si cette approche progresse suffisamment, les futurs robots domestiques pourraient arriver chez nous sans nécessiter des heures de configuration.
À lire aussi sur IA Pratique : Robots ménagers : quand feront-ils vraiment le ménage à notre place ?
En savoir plus
Figure – Helix 2.5
Figure 03
IAPratique – Robots ménagers : quand feront-ils vraiment le ménage à notre place ?
IAPratique – NEO de 1X
#Robotique #Figure03 #FigureAI #RobotHumanoïde #RobotDomestique #PhysicalAI #IA #IAPratique